
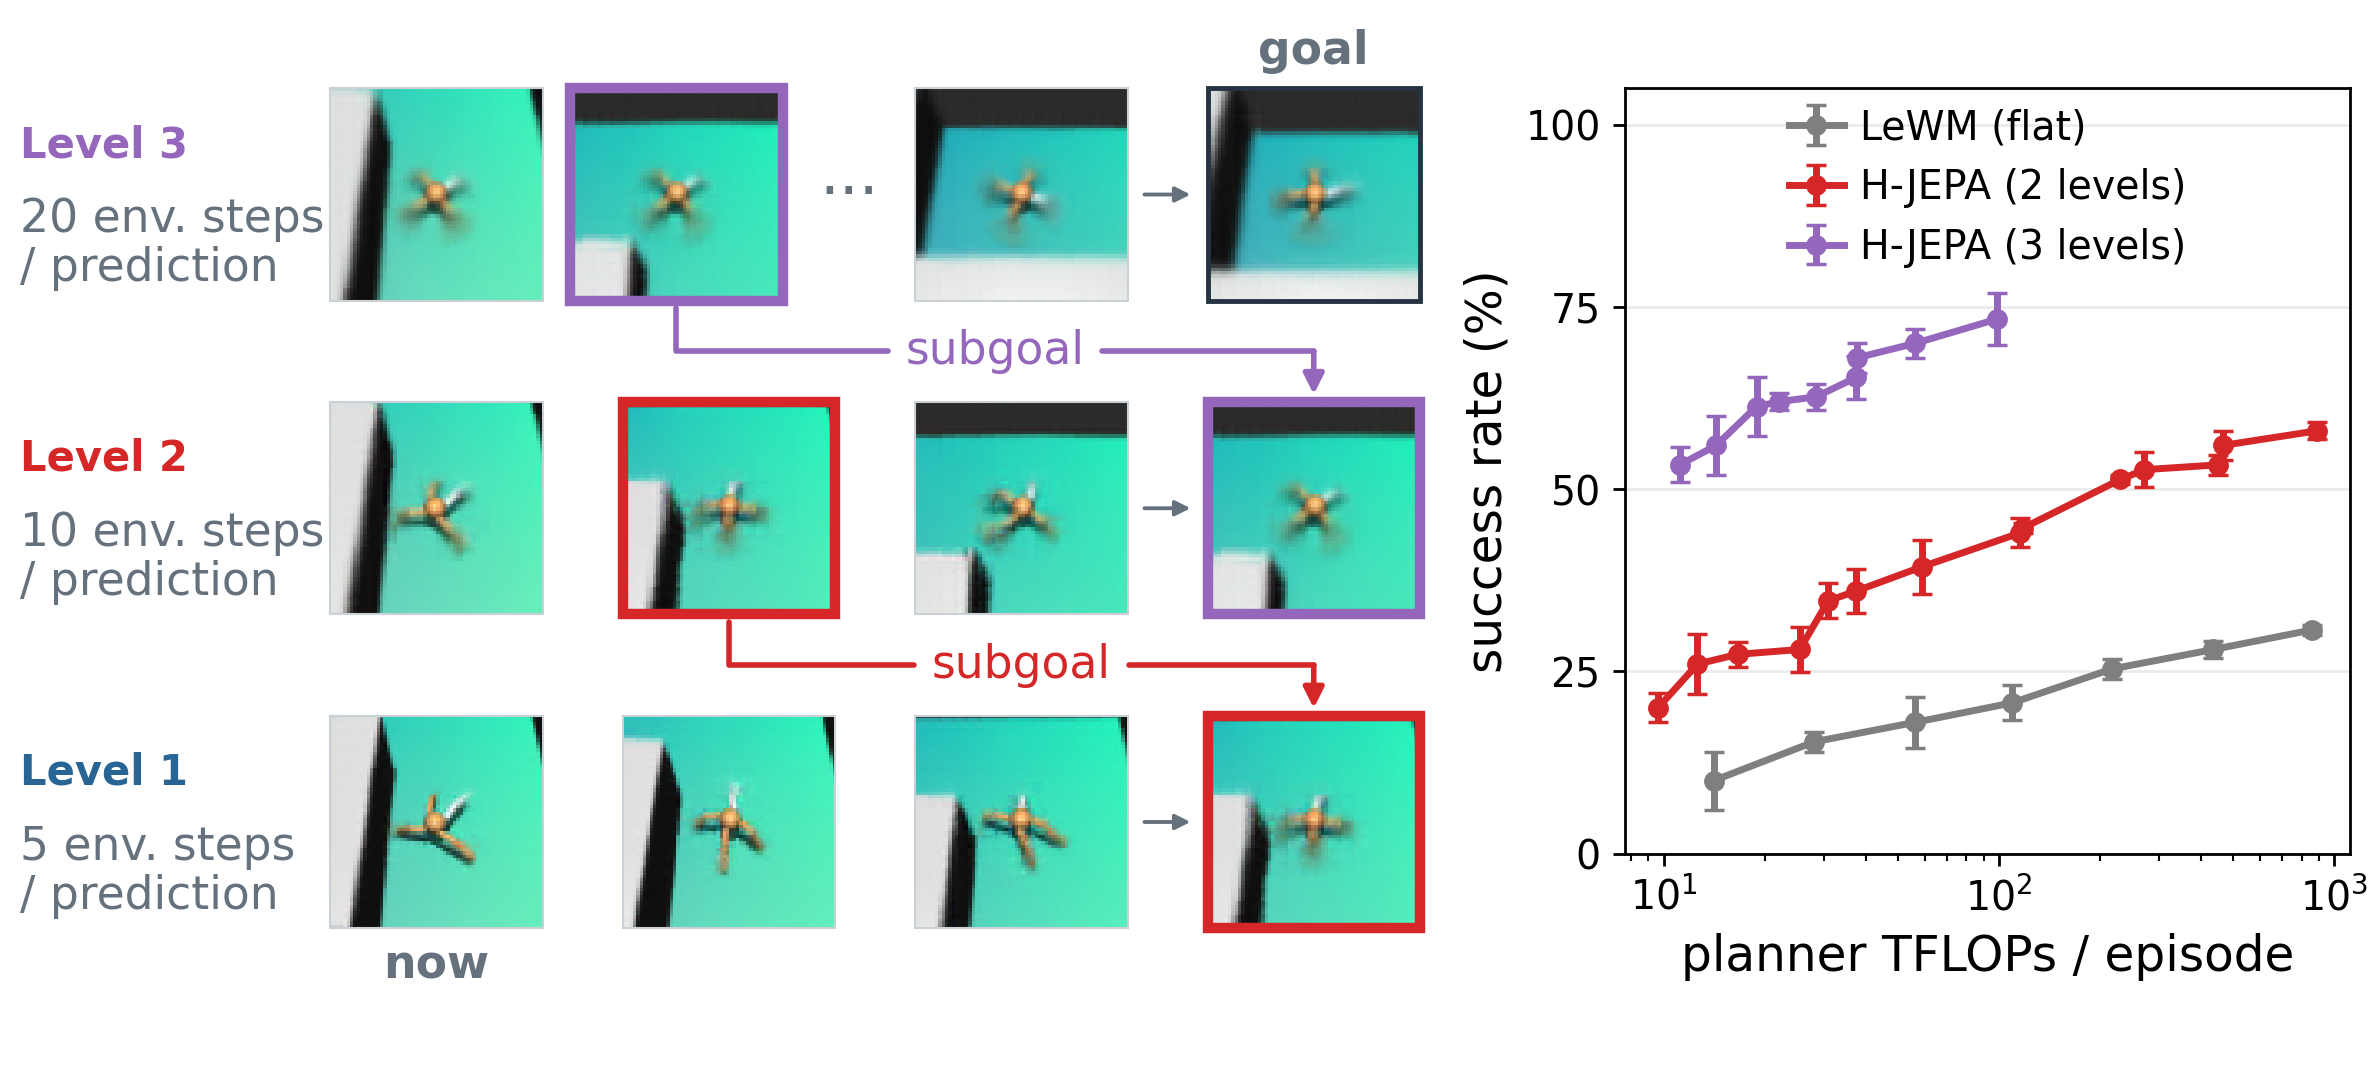
Yann LeCun 参与创立的 Advanced Machine Intelligence(AMI Labs)联合 NYU、INRIA Paris、Brown 发布 H-JEPA(arXiv 2610.06805),一次端到端训练多层动作条件 JEPA 世界模型,每层在自己的潜空间里预测更远的未来,规划时自上而下下发子目标。论文口径:三层模型在 Visual AntMaze 成功率 73.3%,单层 LeWM 为 18.0%,规划算力反而更低。训练与评测代码(MIT 协议)以及 93 个 checkpoint 已在 GitHub / Hugging Face 公开。
核心要点速览
- ✓Visual AntMaze:三层 H-JEPA 成功率 73.3%±3.5,单层 LeWM 18.0%±3.5(论文口径,三个种子),且规划 FLOPs 更低(arXiv 2610.06805)
- ✓FourRoom Distractors:三层 H-JEPA 96.0%,单层 LeWM 40.7%;AntMaze 上接近同深度 HWM(共享潜空间的分层基线)的 2 倍
- ✓子目标跟踪代价单调性 0.89–1.00,全程目标代价仅 0.48–0.75,说明分层把长任务拆成了更好优化的子问题
- ✓反例:Push-T 三层模型因短 episode 只能用到 LeWM 58% 的训练样本而失效;真实机器人 DROID 必须加逆动力学损失,否则表征坍缩、得分为 0
- ✓开源 MIT 代码 + Hugging Face 93 个 checkpoint(约 12.4 GB,覆盖 AntMaze/FourRoom/Cube/Push-T/DROID)
把技术选型换算成你的开发预算
40 款主流编程套餐横向比价,支持输入/输出 Token 真实账单模拟
相关资源与官方项目出处
免代理直达深度技术解析与实战评估
核心背景与行业痛点
H-JEPA 是 LeCun 世界模型创业公司 AMI Labs(Advanced Machine Intelligence)联合 NYU、INRIA Paris、Brown 发布的首个公开研究成果。现有 JEPA 世界模型(如 LeWM、V-JEPA 2)只在一个潜空间、一个时间尺度上预测和规划:长程任务要逐步展开很多小步,误差会累积、动作搜索空间暴涨;同一个潜空间还得同时承载“腿怎么动”这种快变量和“离终点多远”这种慢变量,目标代价信号很差。
架构亮点与底层机制
H-JEPA 把多层动作条件 JEPA 叠起来端到端训练:每层有自己的状态编码器、动作编码器和预测器,上层以 2 倍步长读取下层潜状态,预测更远的未来,并用 LeJEPA 提出的 SIGReg 正则防止表征坍缩,高层梯度回传到底层编码器。规划自上而下:顶层在最抽象的空间里朝目标优化,预测出的第一个状态作为子目标交给下一层,直到第 1 层输出原始动作。论文发现,当环境里快慢变量分离时,高层会自动丢掉腿部姿态等快变细节,保留位置等慢变量。在真实机器人数据 DROID 上,还需加逆动力学(IDM)损失,否则编码器只记住背景、得分为 0。
权威 Benchmark 与实测跑分对比
以下均为论文/作者口径,三个种子,尚无第三方复现:Visual AntMaze 上三层 H-JEPA 成功率 73.3%,单层 LeWM 为 18.0%,规划 FLOPs 反而更低,且接近同深度 HWM(共享潜空间的分层基线)的 2 倍;FourRoom Distractors 上三层 96.0% vs 单层 40.7%。负面结果同样写明:Push-T 三层模型因短 episode 只能用到 58% 训练样本而失效,层数并非越多越好。
开发者实战落地与开箱指南
代码在 GitHub kevinghst/H-JEPA(MIT),基于 LeWM 与 stable-worldmodel:Python 3.11 + CUDA 12.8 环境下 pip install -e ".[train,env]",再运行 python main_hjepa.py --config-name ant_hjepa_l3 seed=42 训练三层 AntMaze 模型。Hugging Face 提供 93 个 checkpoint(约 12.4 GB),可直接复现论文图表。适合做导航、机械臂长程规划的团队评估;作者自己也说明,下一步才是在物理机器人上做闭环验证。
即刻查看该技术对应模型与主流工具的实测差异,或一键测算团队 API 调用与 $20/月套餐盈亏平衡点。
讨论与评论
0登录后即可参与深度讨论
与广大 AI 开发者、工程师交流评测心得与前沿洞察