
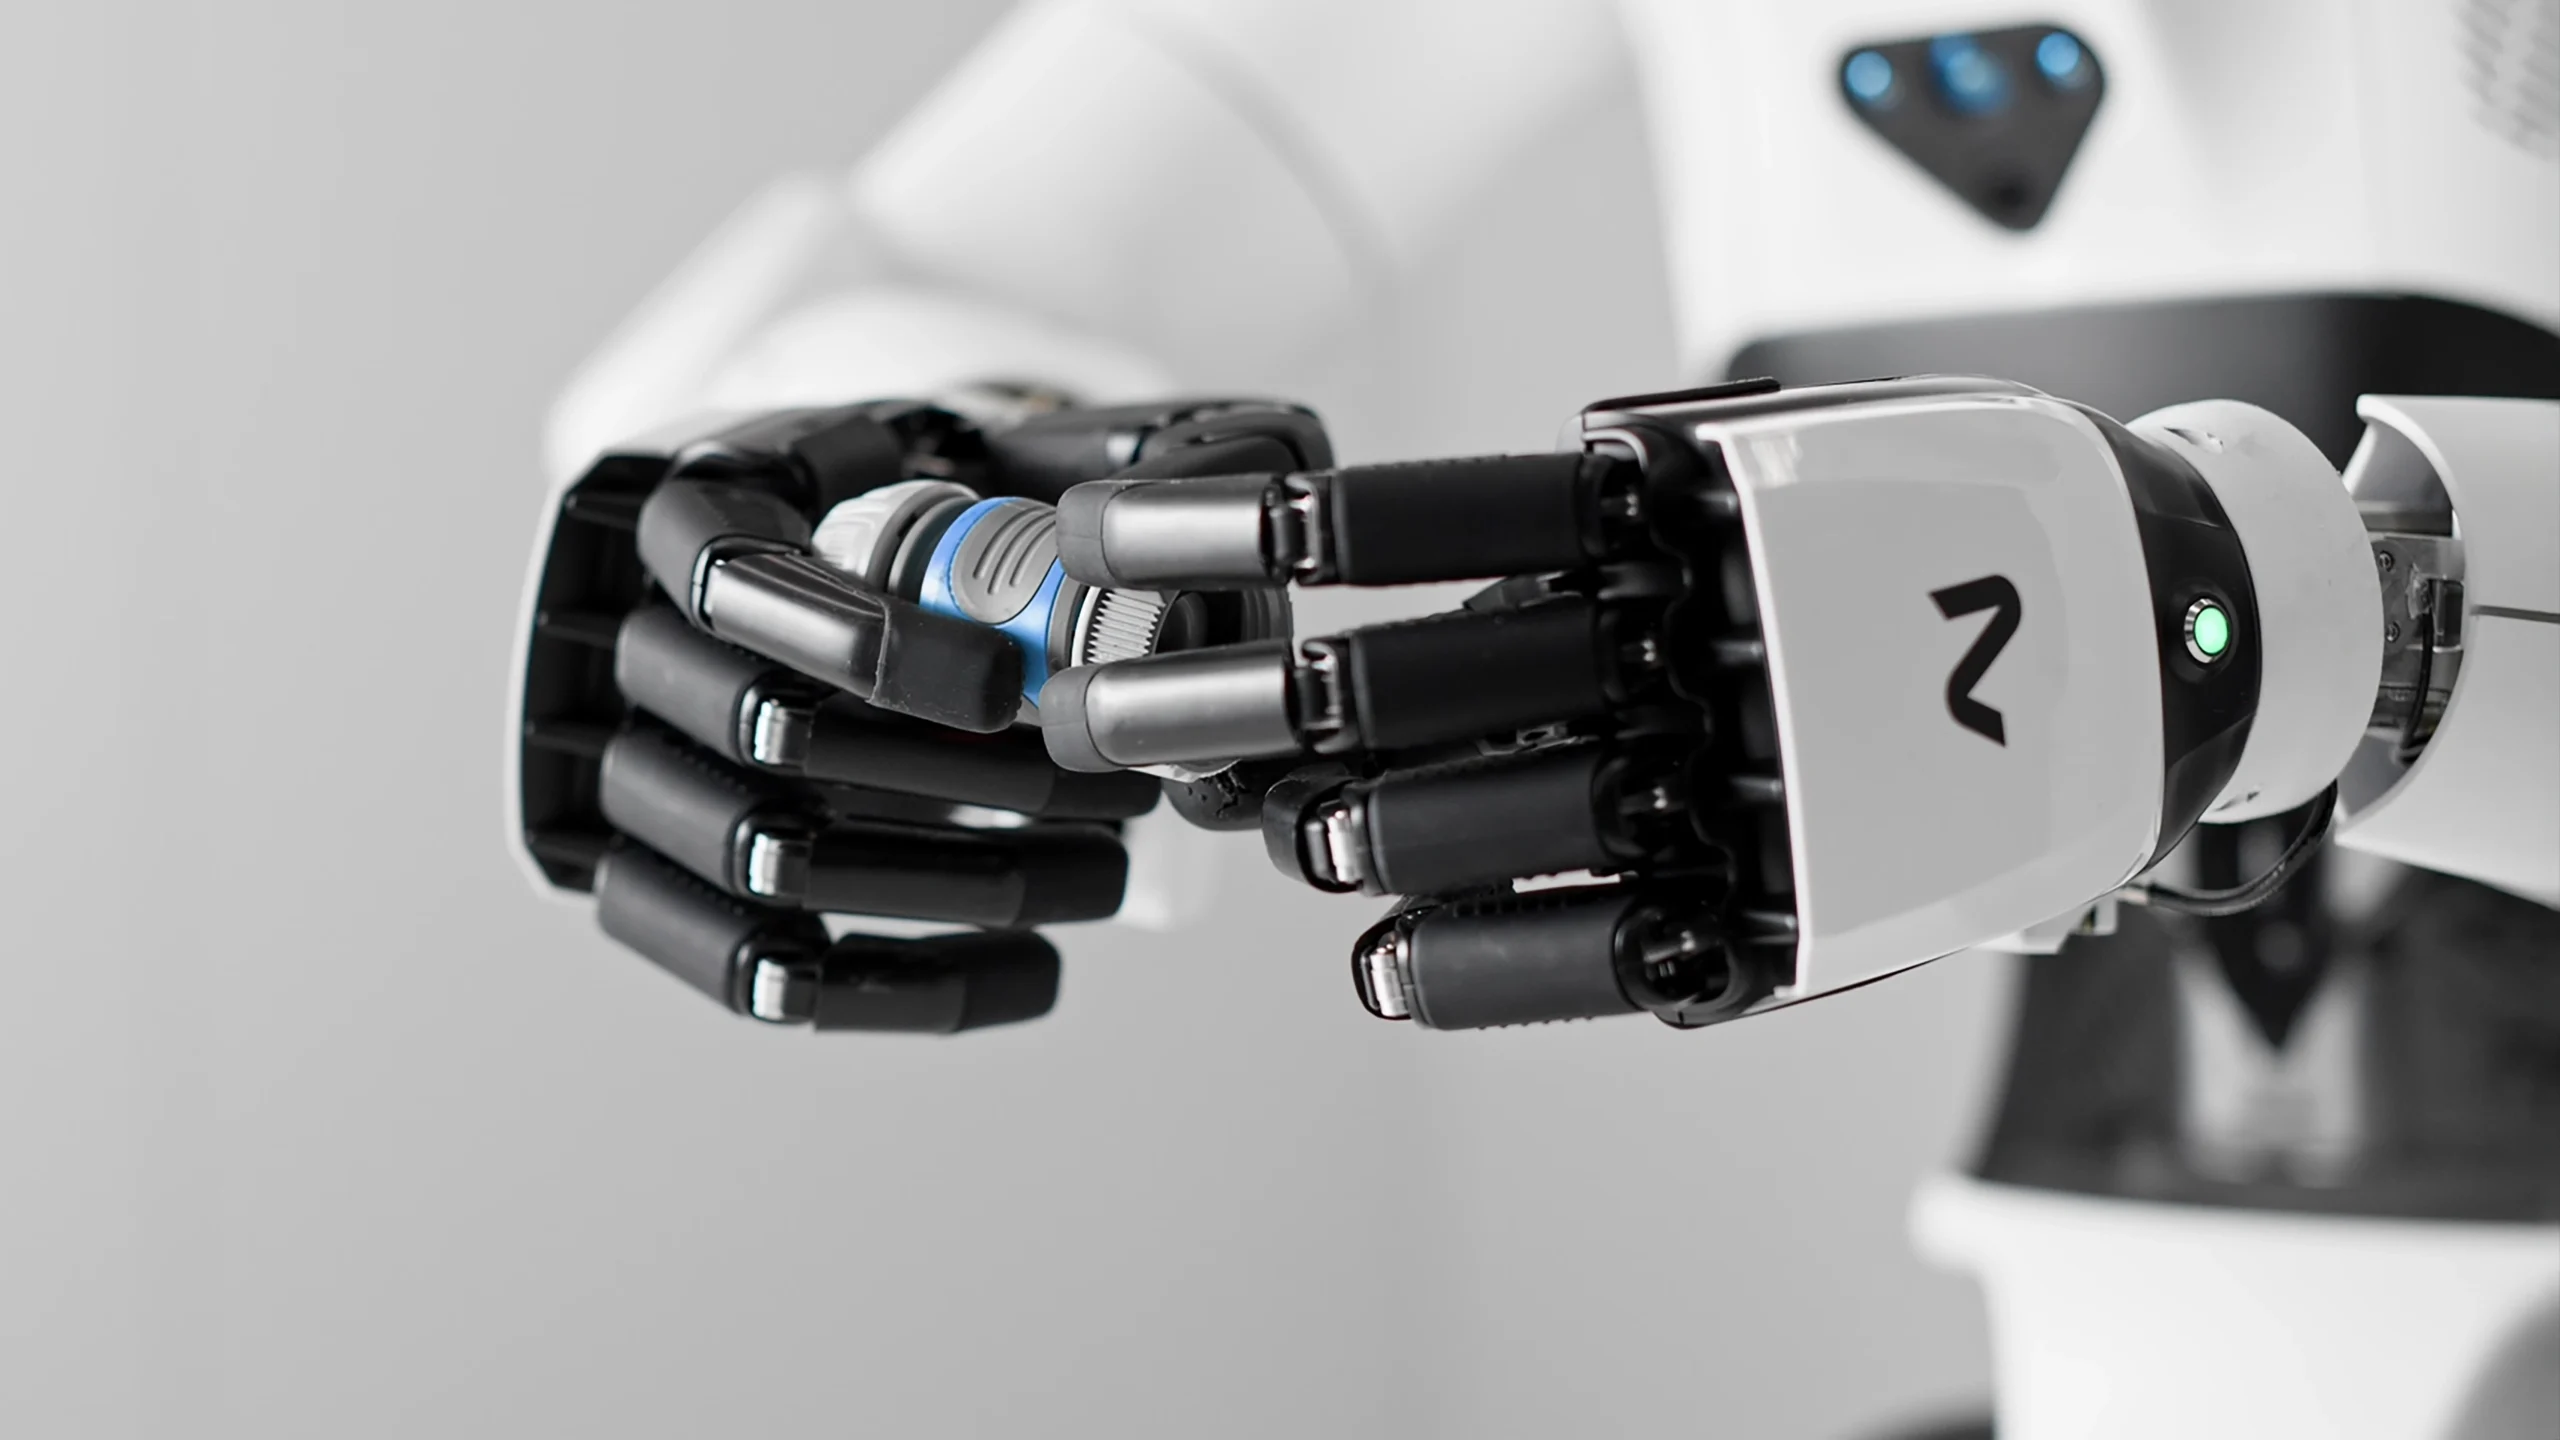
德国 NEURA Robotics 于 2026-10-14 发布物理 AI 基础模型 Neuron AI。它采用 Perception-Language-Action(PLA)架构,把 3D 视觉、触觉与力矩、音频、机器人本体状态和语言对齐到同一空间并加入记忆,在机器人本地推理,覆盖五种 NEURA 机器人形态。官方未公布量化基准;客户可在 Neuraverse 平台微调并向机队下发技能,10 月 20–22 日将在 NVIDIA GTC Berlin 现场演示 11 分钟全自主洗衣流程。
核心要点速览
- ✓Neuron AI 输入 5 类模态:3D 视觉(点云/深度)、触觉与力矩、音频、机器人状态、语言,统一编码后输出单一动作流
- ✓一个模型覆盖 5 种 NEURA 机器人形态:4NE-1 Gen 3、4NE-1 Gen 4、轮式 4NE-1 及另外两款双臂平台
- ✓训练数据 3 大来源:NEURA Gyms 真实机器人数据、Data Amplifier 仿真放大数据、传感服人类示范;Schaeffler、Bosch 为工业数据合作方
- ✓本地部署、无需云端;官方未公布任何量化基准,主打指标为 Time-to-Skill(数值未披露)
- ✓10 月 20–22 日 NVIDIA GTC Berlin(3 号馆 #3031):4NE1 人形全自主完成 11 分钟洗衣流程演示
开发者 3 秒速决决策指标
把技术选型换算成你的开发预算
40 款主流编程套餐横向比价,支持输入/输出 Token 真实账单模拟
相关资源与官方项目出处
免代理直达深度技术解析与实战评估
核心背景与行业痛点
当前主流机器人基础模型多走视觉-语言-动作(VLA)路线,主要依据摄像头画面决策:螺丝是否咬合、锁是否真的打开、被遮挡的零件是否还在,单靠视觉很难判断。德国 NEURA Robotics 于 2026-10-14 发布 Neuron AI,定位为“物理世界的大脑”,在德国梅青根自研自训。
架构亮点与底层机制
Neuron AI 采用 Perception-Language-Action(PLA)架构:把 3D 视觉(点云与深度)、触觉与力矩、音频、机器人本体状态(关节位置、速度、末端位姿)和语言编码进同一共享空间,按时间对齐后输出单一动作流,并在架构中专门加入记忆,让机器人在物体离开视野后仍能记住它。训练数据来自三类:NEURA Gyms 中多形态机器人的真实数据、Data Amplifier 仿真放大数据、穿戴传感服采集的人类示范;Schaeffler、Bosch 提供工业数据合作。按产品页,模型在机器人本地实时推理、不依赖云端,覆盖 4NE-1 多代人形及另两款双臂平台共五种形态。
权威 Benchmark 与实测跑分对比
官方尚未公布任何量化基准,也没有给出与其他 VLA 模型的对比数据,本文不作推测。官方主打的衡量指标是 Time-to-Skill,即机器人学会并稳定执行新任务所需的时间,具体数值同样未披露。
开发者实战落地与开箱指南
官方页面只提供商务联系入口,未提及开放权重或公开 API。接入后客户可在 Neuraverse 平台针对自有工序微调,把技能下发到整个机队,技能默认私有。想看实机效果可关注 10 月 20–22 日 NVIDIA GTC Berlin(Station-Berlin 3 号馆 #3031):4NE1 人形将全自主完成分拣、装洗衣机、转移到烘干机的 11 分钟洗衣流程。
即刻查看该技术对应模型与主流工具的实测差异,或一键测算团队 API 调用与 $20/月套餐盈亏平衡点。
讨论与评论
0登录后即可参与深度讨论
与广大 AI 开发者、工程师交流评测心得与前沿洞察