NVIDIA 在 CoRL 发布开放世界动作模型 GR00T 2:同时预测未来画面与机器人动作,未见任务零样本成功率 40%,每任务 5 条示范微调 30 分钟升至 95%,代码 12 月开放
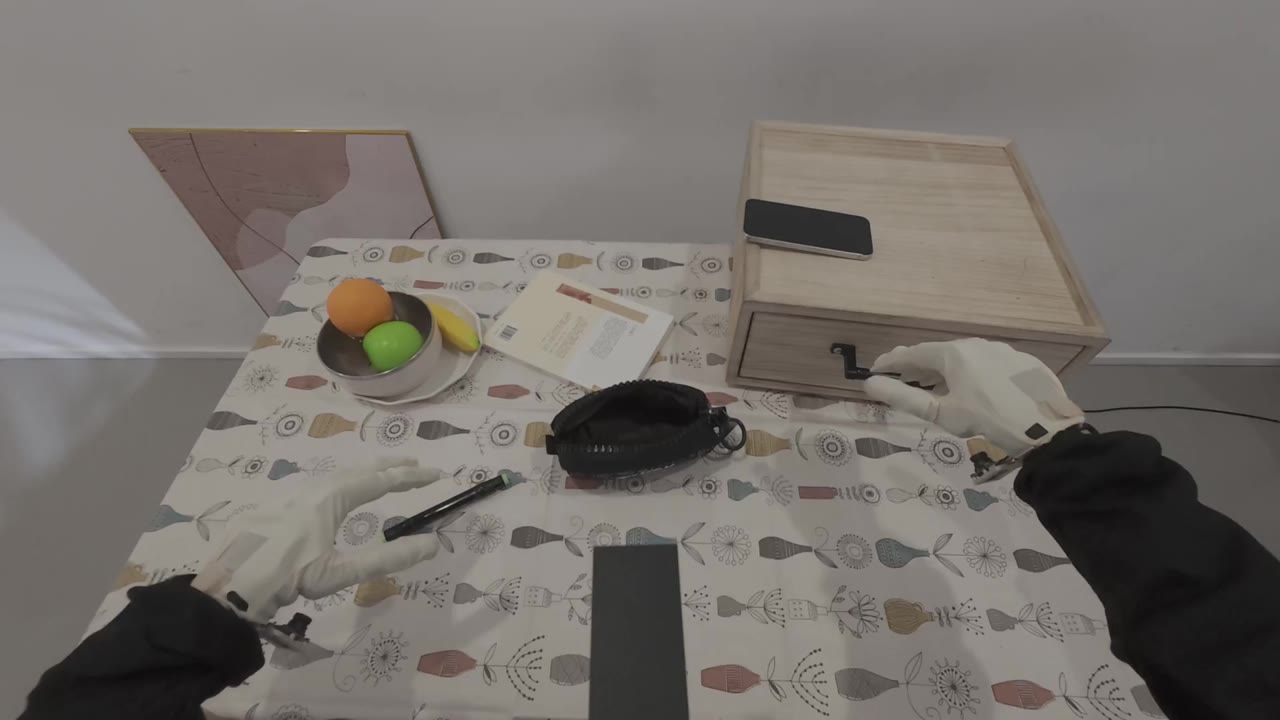
NVIDIA Robotics 官方账号在 CoRL 2026 宣布 GR00T 2,NVIDIA GEAR 实验室负责人 Yuke Zhu 同步发布技术细节。GR00T 2 是基于 Cosmos 的新一代世界动作模型(WAM):一个扩散 Transformer 同时去噪未来视频和动作块,一套模型可驱动平行夹爪、灵巧手和人形机器人。预训练数据包括 40.27 万小时第一视角人类视频、1.02 万小时 UMI 手持夹爪示范和 2.35 万小时机器人遥操作。官方口径下,50 个目标机器人从未练过的任务零样本成功率 40%,每任务 5 条示范(不到 3 分钟机器人数据)在单张 RTX 5090 上 LoRA 微调 30 分钟后升至 95%。推理模型可通过 WAM API 把 GR00T 2 当工具调用。代码 12 月开放,已在 Hugging Face 放出 10 万小时人类视频数据集。
核心要点速览
- 架构:一个扩散 Transformer 同时预测未来视频与动作块,各机器人只需一个小动作头,一套模型覆盖夹爪、灵巧手、人形机器人
- 数据:40.27 万小时人类第一视角视频 + 1.02 万小时 UMI 示范(2897 个任务)+ 2.35 万小时遥操作;人类视频占比从 0 提到 100%,真机任务进度从 50% 升到 70%(官方口径)
- 适配:50 个未见任务零样本 40%,1 条示范 71%,5 条示范 95%,单张 RTX 5090 LoRA 微调约 30 分钟
- Agent 协作:推理模型经 WAM API 调用 GR00T 2,三种玩具连续 100 次组装各成功 97 次以上;在画面上标注抓取点后指令遵循率从 40% 升到 92%
- GR00T 2 Turbo 为 2B 参数版本,在 Unitree G1 的 Jetson Thor 上单次预测 124 毫秒;代码 12 月开放,10 万小时人类视频已上 Hugging Face
关联模型 / 智能体 / 厂商: